


HELVA AI
相棒と、海へ出よう。
何を引き受けるか
ひとりで乗っても、
ひとりじゃない。
Helva AI は、注意を切らさず見続け、先回りで知らせるAIクルーです。見ているのは、あなたが海に出ている時間だけではありません。あなたが船をおりたあとも、Helva は船に残って見続けます。
海の上で周囲を見ることと、船の内側の変化を聞くこと ―― これは別々の機械が要る話ではなく、切らさずに見続けるという同じ一つのことです。だから Helva は、その両方を引き受けます。
海の上のほうは、すでに東京湾で船に載って動いています。船の内側を聞くほうは、2027年のクローズドβで載せます。
あなたとともに
海の上では、
隣にいる。
前を見て、後ろを見て、風と潮を読む。人を乗せていれば、そちらにも気を配る。そのあいだも、エンジンは動き続けています。全部をいちどきに持てる人はいません。Helva が引き受けるのは、その中の見続けること一切です ―― 周囲の船も、風と潮も、エンジンの様子(2027年βから)も。あなたの手に残るのは、判断のほうです。
360°カメラ、AIS、GPS、気象、潮汐。近づいてくる船、変わりつつある空、潮の動き。Helva は途切れずに見ていて、何が起きようとしているかを判断し、聞かれる前に、Helva のほうから伝えます。検出したものをそのまま並べることはしません。同じ知らせでも、着岸の最中と巡航中では、言い方も割り込み方も変わります。
だからあなたは、計器に張り付かずに、その日の海のほうを向いていられます。舵を握るのも、どこへ向かうかを決めるのも、これまでどおりあなたです。行かない理由がひとつ減れば、行ける場所がひとつ増えます。
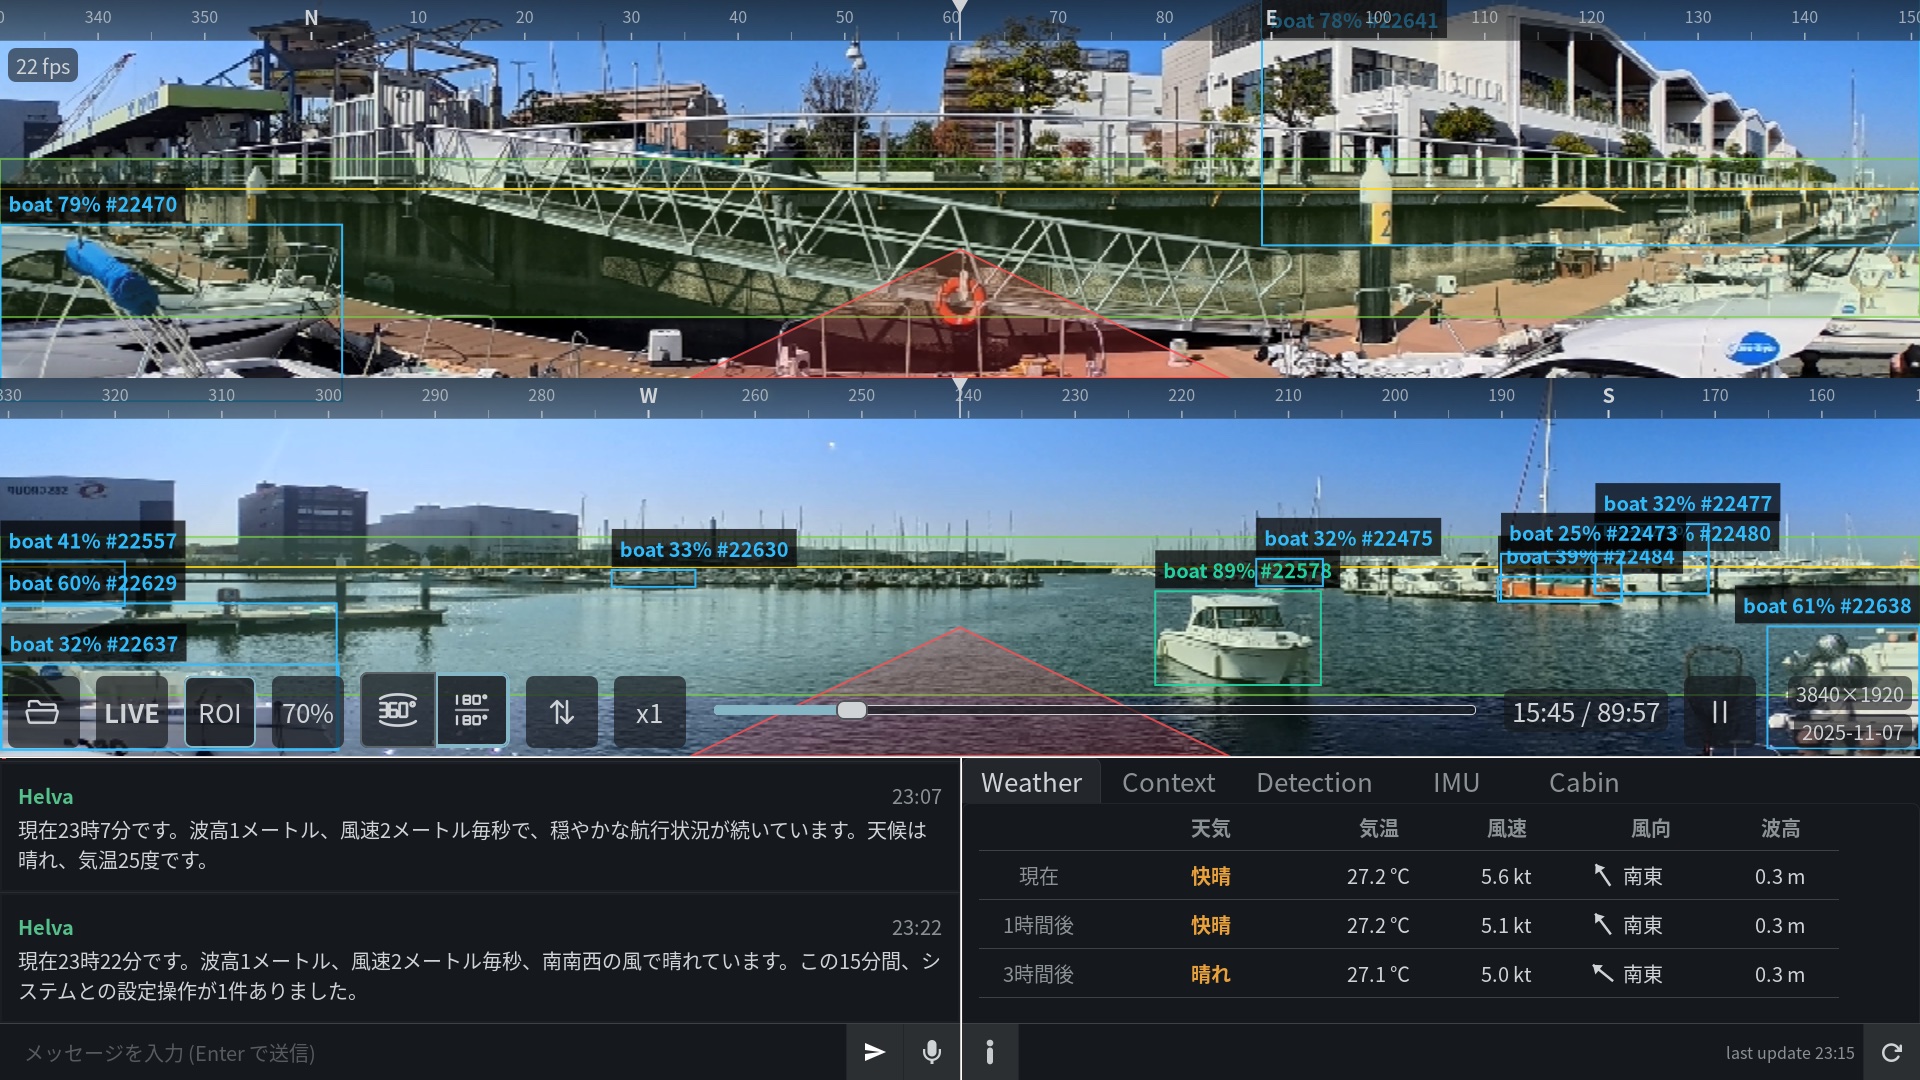
Helva のほうから / 東京湾・実機の記録
実機(NVIDIA Jetson AGX Orin)が実際に出力した記録です。問いかけに答えたものではなく、Helva のほうから話しかけています。「船に載るもの」の右の画面にも、Helva 側から始まった発話が2件写っています。開発中のため、言い回しは変わります。
伝え方
急ぐことは割り込み、
急がないことは待つ。
何で伝えるかは、緊急度と、そのときあなたがどこにいるかで決まります。いまは音声、船内の画面、スマートフォンの通知。iPad、スマートウォッチ、ライトは、この先に足していきます。
接近のように秒から分で意味が変わるものは、すぐに割り込みます。傾向の報告や保全の提言のように分から週の話は、待ってから伝えます。黙っているべき場面で黙ることも、同じ設計の一部です。
何をいつ知らせるかは、Helva 自身が決めています。いまが係留中か、航行中か、入港の最中か。どこにいて、どういう海域か。天候はどうか。それらを見たうえで、伝えるかどうかを決めます。
あなたがいないときも
船をおりても、
Helva は船に残る。
あなたが陸で過ごす平日も、船は海に浮かんでいます。ビルジポンプの回り方、バッテリーの電圧、船内の温度と湿度。Helva は、それを見続けています。海に出ているあいだに聞いた、エンジンの音と振動、燃料の減り方も憶えています。
船の内側で起きることは、たいてい一気には壊れず、毎日少しずつ変わります。変化に順応してしまうぶん、毎日乗っている人ほど気づけません。Helva は前の状態を憶えていて、変わったところだけを伝えます。急ぐことはすぐにスマートフォンへ。急がないことは、次に乗る前にまとめて。
週末、マリーナに着いたら、そのまま海へ出られる。「今日は大丈夫だろうか」を、出る前にひとつ減らします。
この領域は、2027年のクローズドβで実装し、実際の船で検証します。
プレジャーボートの事故でいちばん多いのは、実は船が動かなくなることです。その数字と出どころは、会社のページに置いてあります。
なぜ船に宿るのか
Helva は、船にいます。
カメラが目、センサーが体の感覚。船そのものが Helva の居場所です。あなたが乗っているときも、いないときも、同じ一人が、同じ船にいる。だから海の上の見張りと、船の内側の変化を、分けずに引き受けられます。
見張りと警報の判断は、船の上で完結します。そして Helva は、前にこの船がどうだったかを憶えています。去年の同じ季節の音、先月までのビルジの回り方。その記録は、船から離れません。
運航の主体は、これまでどおり船長です。Helva は判断を奪わず、判断の材料を増やします。知性を船に、決断を船長に。
何が船に載るか
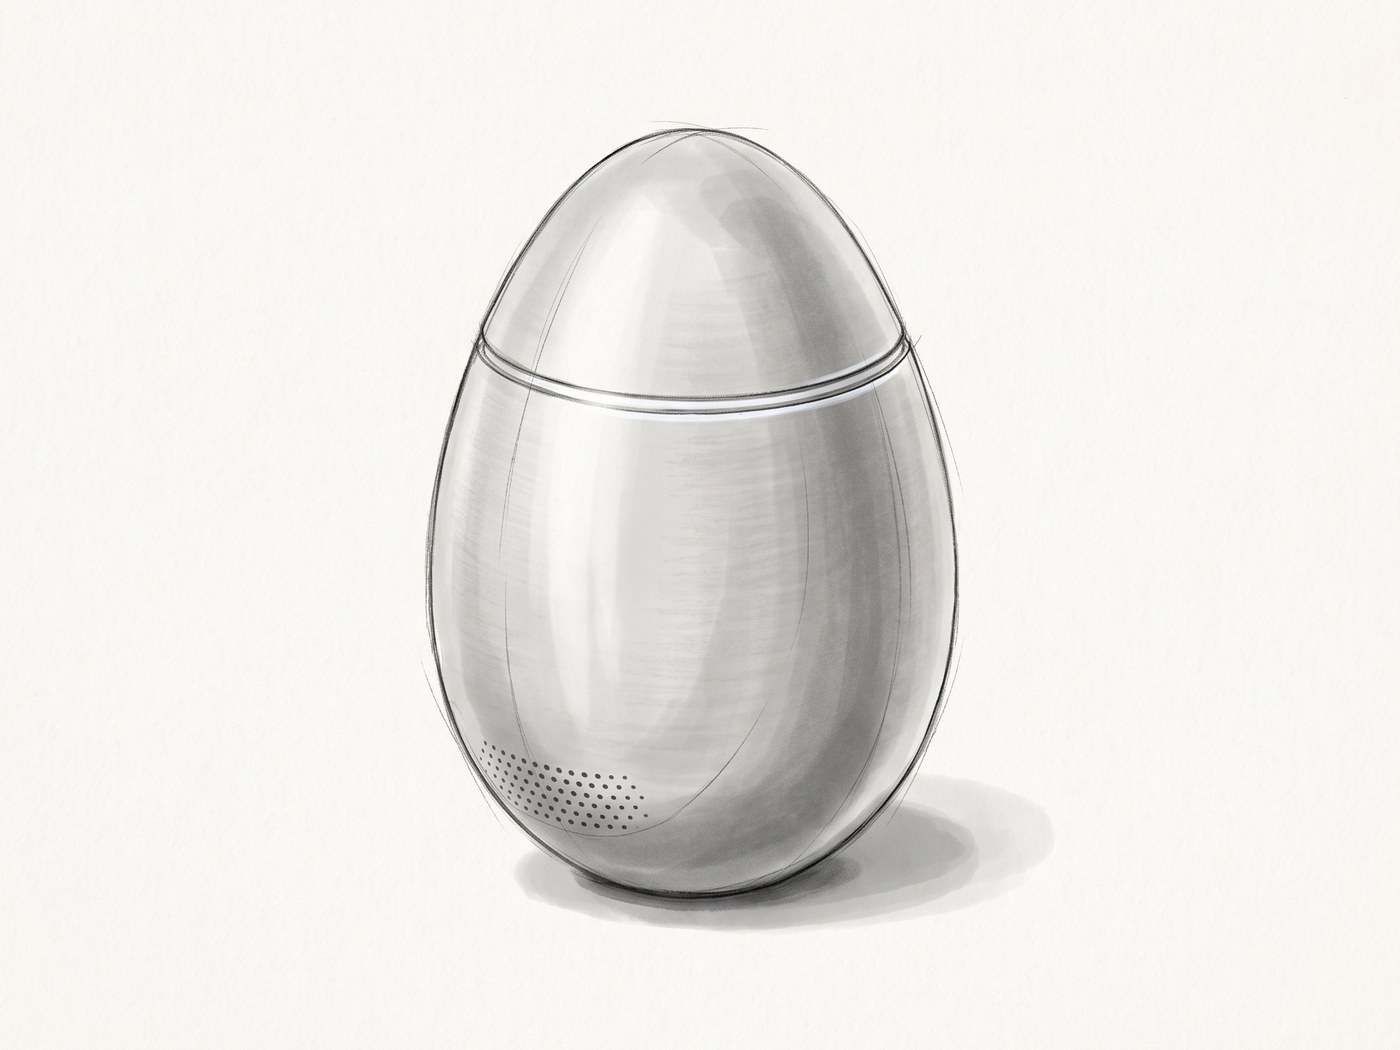
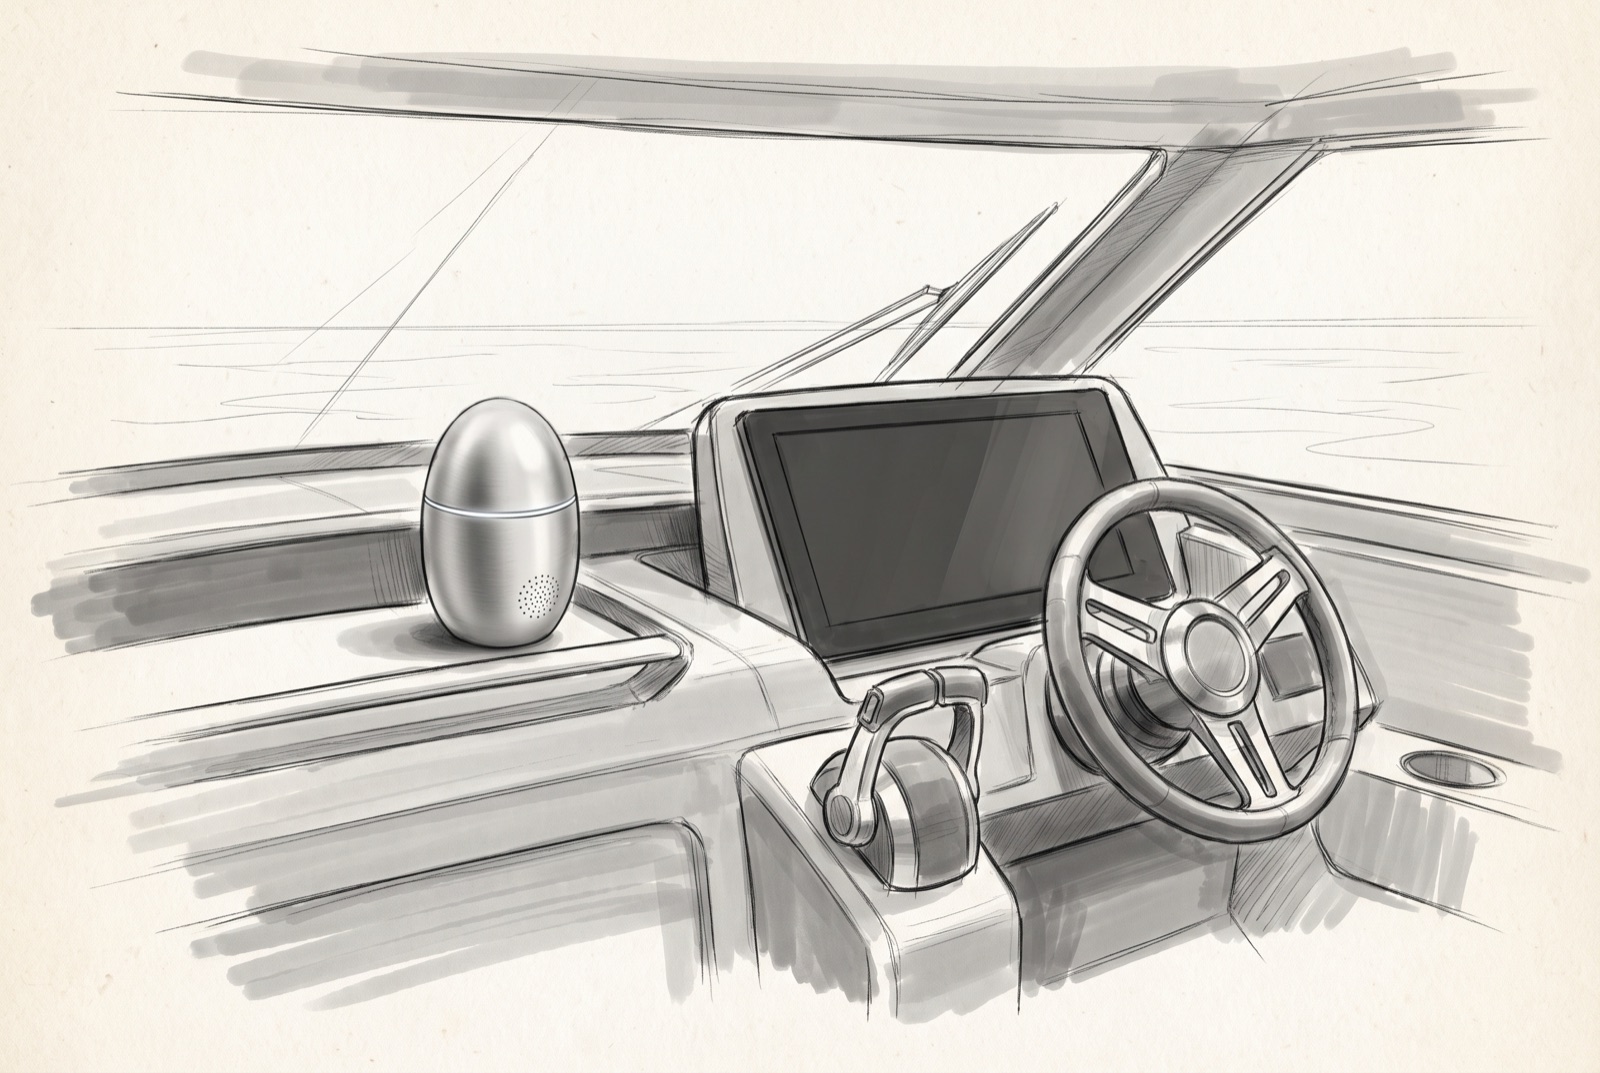
2枚の画面と、ひとつの器。
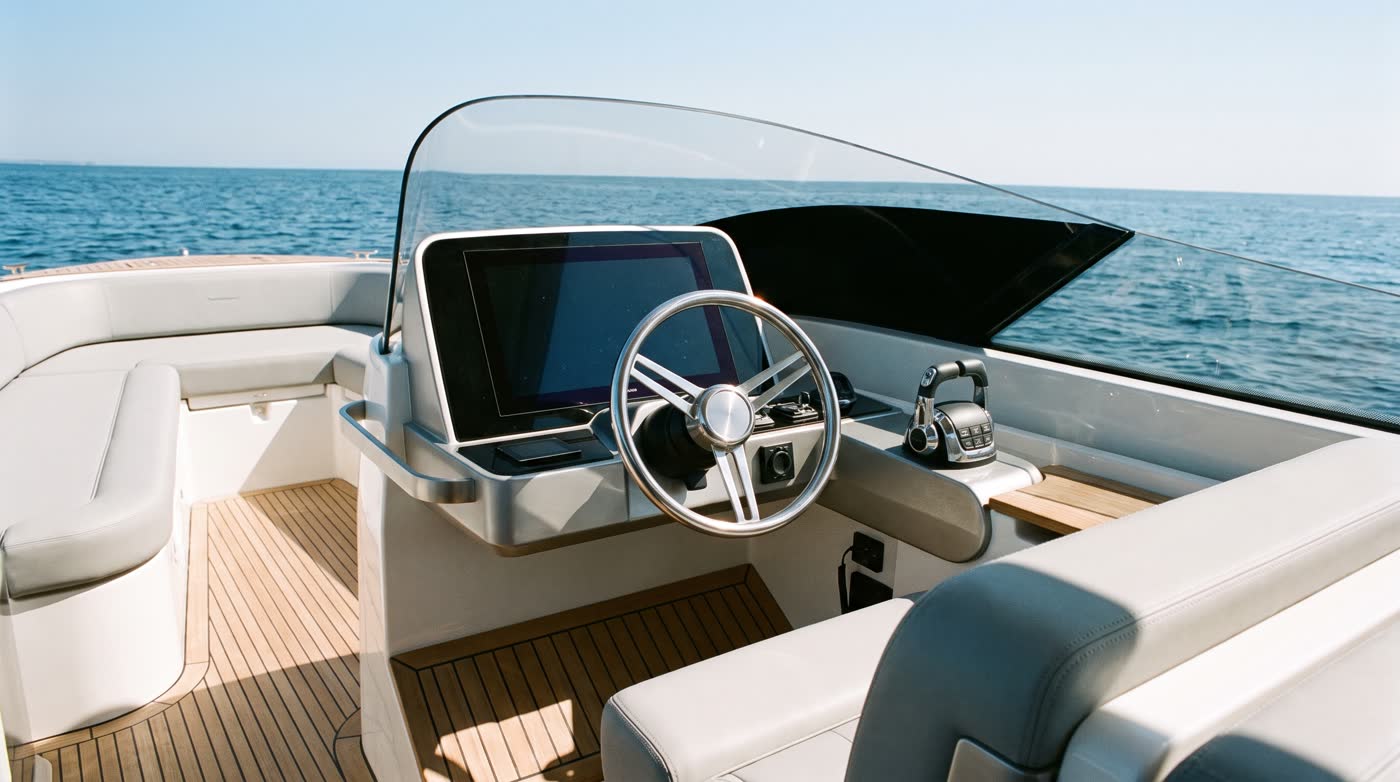
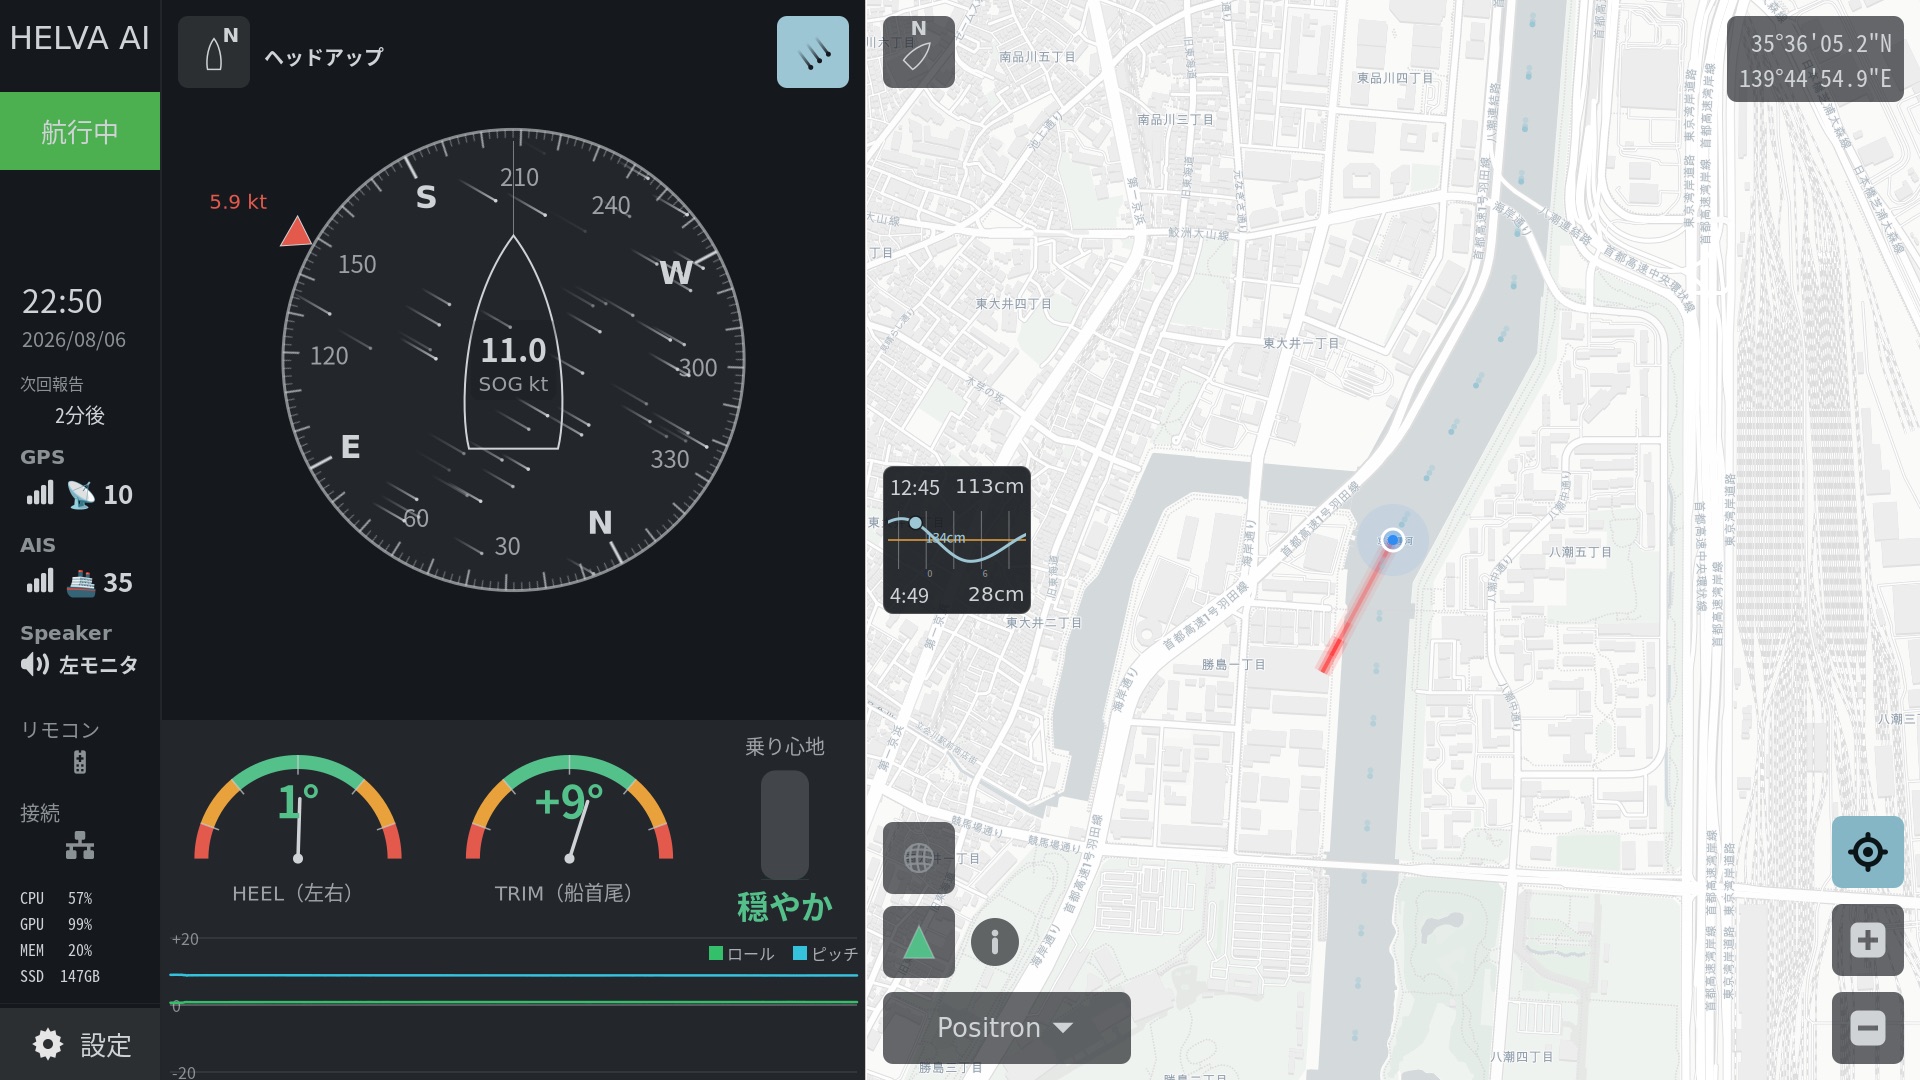
操舵席にはモニタが2枚並びます。左は航法、右はカメラと対話。
技術
危ないことは、つながっていなくても言います。
洋上では通信が途切れます。見張りと接近の判断は船の上で完結するので、通信が無くても警告は出ます。一方で、言葉を選んだり、より広い情報を取りに行く部分は、つながっているときに外の力も借ります。切れて困る場所と困らない場所を、先に分けてあります。
| センシング | 360°カメラ/AIS(SDR受信)/GPS/姿勢センサー(IMU)/気象・海象 |
|---|---|
| 演算 | NVIDIA Jetson(船上)。接続時は外部の計算資源も併用 |
| 予防保全 | 音響・振動・燃料消費傾向・ビルジ作動・温湿度・電圧の常時記録と変化検知(2027年βで実装予定) |
| インタフェース | 船内の画面、音声、スマートフォン。iPad とスマートウォッチにも順次対応します |
| 接続 | 船の情報の受け口に Signal K を実装済み。NMEA 2000 をはじめ船にすでにある規格を、独自の通信方式を増やさずに受け取る設計です。買い替えや載せ替えを強いないことを条件にしています |
| 接近の判定 | AIS で受けた周囲の船について、最接近の距離と時刻を1秒ごとに計算します。行会い・横切り・追越しを見分け、海上衝突予防法(COLREGs)の上でどちらが避航船かまで判定します。舵を切る指示はしません。カメラの映像から衝突コースを見つけることは、いま実海域で検証中です。 |
| 設置 | ハードトップや風防を備え、操舵席まわりに画面を置ける艇。既存の航海計器と併設 |
仕様は開発中のものであり、変更する場合があります。
2027 CLOSED BETA / 限られた隻数で
開発の進捗と、
募集を始めるときのご案内を。
チェックは意思表示であって、購入のお申し込みではありません。価格・仕様は開発中のもので、変わる場合があります。保証・サポート・提供の条件は、募集を始めるときにあわせてお知らせします。個人情報の取扱いをご確認ください。